Trung tâm Công cụ Kỹ thuật & Học liệu Điện tử – Robotics
Hệ thống tra cứu thông số kỹ thuật, 6 bộ máy tính thiết kế Robot trực tuyến, sơ đồ chân vi điều khiển – cảm biến công nghiệp, thư viện thuật toán C/C++ chuẩn hóa và giáo trình đào tạo nội bộ của CLB Robotics — Khoa Điện - Điện tử (HYUTE).
1. Bộ 6 Máy tính Thông số Động học, Vít me, Nguồn Pin LiPo, Timer STM32 & Linh kiện
Thay đổi trực tiếp các thông số đầu vào để tính toán nhanh thông số cơ khí, nguồn điện và cấu hình thanh ghi vi điều khiển.
Tính Vận tốc Robot, Chu vi Bánh xe & Công suất Hệ Truyền động
Áp dụng cho đế di động 4 bánh Mecanum / 3 bánh Omni hoặc 2 bánh vi sai dùng động cơ DC Giảm tốc.
Tính Thông số Trục Vít me T8 / SFU1204 & Động cơ Bước NEMA 17/23
Xác định hệ số xung/mm (Steps/mm), vận tốc nâng hạ cơ cấu tay gắp và mô-men giữ cần thiết.
Tính Thời lượng Pin LiPo, Dòng xả C-Rating & Tiết diện Dây AWG
Tính toán giới hạn dòng xả liên tục và chọn cầu chì bảo vệ cho mạch phân phối nguồn Robot.
Tính Thanh ghi Prescaler (PSC) & Auto-Reload (ARR) cho Timer STM32
Công thức chuẩn: f_PWM = f_TIM_CLK / ((PSC + 1) × (ARR + 1)) để xuất PWM cầu H hoặc tạo ngắt PID đúng chu kỳ.
Giải mã Điện trở 4 Vạch màu Chuẩn Quốc tế IEC 60062
Chọn màu sắc từng vạch để xác định nhanh giá trị điện trở và sai số khi lắp mạch thử nghiệm.
Tính Điện trở Hạn dòng LED Báo trạng thái & Optocoupler PC817
Bảo vệ chân GPIO vi điều khiển và tính trở hạn dòng khi giao tiếp cảm biến công nghiệp 12V/24V.
2. Bảng Tra cứu Sơ đồ Chân Vi điều khiển, Driver Công suất & Cảm biến Thực chiến
Tổng hợp toàn bộ sơ đồ ánh xạ chân ngoại vi, công thức chỉnh dòng Driver và sơ đồ ghép nối cảm biến công nghiệp 12V–24V vào vi điều khiển.
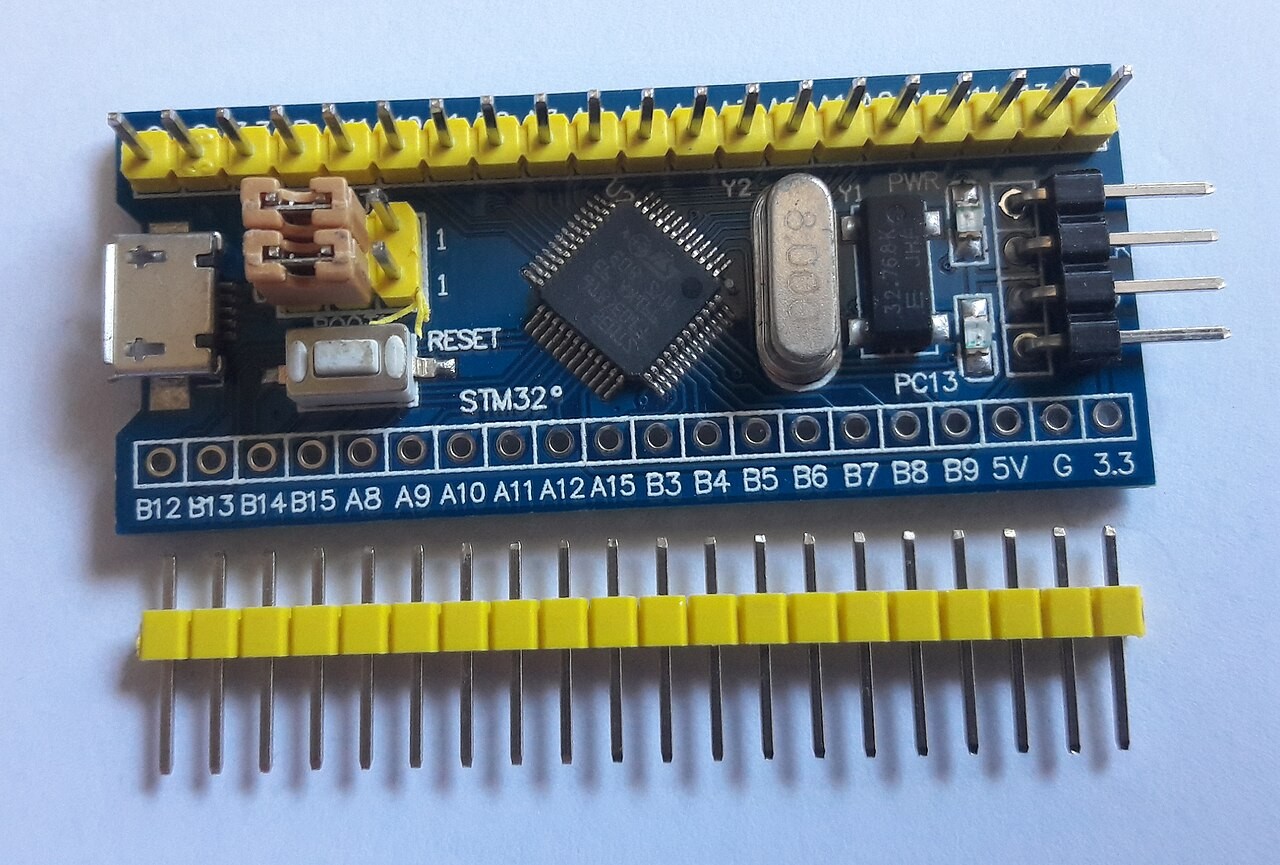
•
PA13 (SWDIO) • PA14 (SWCLK) • GND • 3.3VLưu ý trong CubeMX: Luôn chọn
SYS -> Debug: Serial Wire trước khi sinh code để tránh bị khóa mạch nạp ST-Link.
Bảng Ánh xạ Ngoại vi Quan trọng trên STM32F103C8T6
| Ngoại vi | Chân Mặc định (Default) | Chân Ánh xạ lại (Remap) | Ứng dụng trên Robot |
|---|---|---|---|
| TIM1 | PA8, PA9, PA10, PA11 |
PE9..PE14 (Bản 100 chân) |
Đọc Encoder #1 hoặc xuất 4 kênh PWM cao cấp |
| TIM2 | PA0 (CH1), PA1 (CH2) |
PA15 (CH1), PB3 (CH2) |
Đọc Encoder #2 (Cần tắt JTAG để dùng PA15/PB3) |
| TIM3 | PA6 (CH1), PA7 (CH2) |
PB4 (CH1), PB5 (CH2) |
Đọc Encoder #3 hoặc xuất PWM điều khiển cầu H |
| TIM4 | PB6 (CH1), PB7 (CH2) |
Không Remap trên bản 48 chân | Đọc Encoder #4 hoặc xuất xung PWM RC Servo |
| USART1..3 | PA9/10, PA2/3, PB10/11 |
PB6/7 (USART1 Remap) |
Nhận dữ liệu tay cầm từ ESP32 / Module La bàn |
| CAN1 | PA11 (RX), PA12 (TX) |
PB8 (RX), PB9 (TX) |
Truyền thông công nghiệp nối tới Transceiver TJA1050 |
3. Thư viện 6 Thuật toán & Code Mẫu Chuẩn Kỹ thuật (C/C++ / STM32 / ESP32)
Mã nguồn đã được chuẩn hóa cấu trúc, tích hợp bộ lọc số và cơ chế an toàn, sẵn sàng sao chép trực tiếp vào dự án của các nhóm nghiên cứu.
4. Danh mục Tài liệu Đào tạo Nội bộ & Sổ tay Thiết kế Kỹ thuật
Hệ thống chuyên đề lý thuyết và thực hành được biên soạn dành riêng cho các đợt huấn luyện kỹ thuật của CLB Robotics HYUTE.
Kỹ thuật Mạch Điện tử, Nguồn Xung & Thiết kế PCB 2 Lớp
-
A1. Sổ tay Thiết kế Mạch Cầu H MOSFET Công suất lớn & IC Kích Gate IR2104 /IR2184 Chuyên sâu
Phân tích nguyên lý tụ Bootstrap, tính toán điện trở chân Gate chống dẫn trùng (Shoot-through) và mạch bảo vệ quá dòng.
-
A2. Quy trình Thiết kế Mạch In PCB từ A–Z trên Altium Designer & KiCad Cơ bản – Nâng cao
Tạo thư viện linh kiện chuẩn IPC, thiết lập Design Rules, đi dây vi sai và xuất file Gerber đặt mạch JLCPCB.
-
A3. Thiết kế Mạch Nguồn Hạ áp Buck DC-DC (LM2596 / XL4015) & Lọc Nhiễu Nguồn Vi điều khiển Bắt buộc
Cách chọn cuộn cảm, tụ ESR thấp và bố trí mạch nguồn cách ly hoàn toàn giữa khối động cơ 24V và khối logic 3.3V/5V.
Lập trình C/C++ Nhúng, STM32CubeIDE & Giao thức Truyền thông
-
B1. Giáo trình Lập trình STM32F103 / STM32F4 Thực chiến (Timer, DMA, UART, CAN) Trọng tâm
Làm chủ ngắt định thời chính xác 1ms, đọc ADC đa kênh qua DMA không trễ CPU và giao tiếp mạng CAN giữa các bo mạch.
-
B2. Kiến trúc Phần mềm Nhúng Không chặn (Non-Blocking State Machine & FreeRTOS) Nâng cao
Loại bỏ hoàn toàn hàm
delay(); tổ chức tác vụ đa nhiệm đọc cảm biến, điều khiển PID và cập nhật màn hình OLED đồng thời. -
B3. Kết nối Tay cầm Không dây DualShock 4 / Xbox với ESP32 & Giao thức Đóng gói Khung truyền Thực hành
Ghép đôi địa chỉ MAC Bluetooth, chuẩn hóa tọa độ Joystick, lập trình khóa an toàn (Watchdog Timeout) khi mất sóng.
Thiết kế Khung gầm Robot trên SolidWorks, Gia công CNC & In 3D
-
C1. Tiêu chuẩn Thiết kế Khung Nhôm Định hình (2020 / 3030) & Bố trí Trọng tâm Robot Cơ khí
Kỹ thuật hạ thấp trọng tâm (Center of Gravity) để chống lật khi leo dốc 15° và bố trí hệ thống treo đàn hồi cho bánh Mecanum.
-
C2. Thiết kế Cơ cấu Tay gắp, Trục Vít me Trượt tròn & Truyền động Đai răng GT2 / HTD3M Thực hành
Tính toán khoảng cách trục puly, chọn bạc đạn trượt LM8UU/LM12UU và dung sai lắp ghép khi in 3D nhựa PLA+/PETG.
Thuật toán PID, Odometry, Quỹ đạo Chuyển động & Thị giác Máy tính
-
D1. Phương pháp Hiệu chỉnh Tham số Kp, Ki, Kd Thực nghiệm (Ziegler-Nichols & Đồ thị Serial Plotter) Cốt lõi
Quy trình vẽ đáp ứng bước (Step Response) thời gian thực trên máy tính để triệt tiêu dao động và sai số xác lập.
-
D2. Định vị Dead-Reckoning kết hợp 2 Bánh Đo đường (Tracking Wheels) & La bàn IMU Nâng cao
Xác định tọa độ
(X, Y, Theta)của Robot tự hành trên mặt sân với sai số dưới 1.5 cm.
5. Cẩm nang Chẩn đoán & Khắc phục 6 Sự cố Phần cứng – Nhúng Điển hình
Tổng hợp các lỗi thực tế sinh viên thường gặp nhất khi lắp ráp mạch điều khiển Robot và giải pháp xử lý triệt để.
1. Vi điều khiển tự Reset hoặc treo đơ khi động cơ DC khởi động / đảo chiều
Khắc phục: Tách riêng mạch hạ áp Buck nuôi MCU khỏi đường cấp nguồn cầu H; hàn tụ hóa 470µF–1000µF song song tụ gốm 100nF ngay đầu vào nguồn MCU; hàn 3 tụ gốm 104 (100nF) trên vỏ và 2 cực chổi than động cơ DC.
2. Số xung Encoder nhảy loạn hoặc đếm sai chiều khi chạy tốc độ cao
Khắc phục: Gắn điện trở kéo lên 2.2kΩ lên 3.3V cho cả 2 pha A/B; cấu hình bộ lọc số phần cứng IC1Filter = 6..10 trong chế độ Hardware Encoder của Timer STM32.
3. Mạch nạp ST-Link V2 báo lỗi "No Target Connected" trên STM32 Blue Pill
SWDIO (PA13) / SWCLK (PA14) hoặc đưa chip vào chế độ Sleep.Khắc phục: Chuyển jumper BOOT0 từ 0 sang 1, bấm nút RESET trên mạch, thực hiện xóa trắng Flash (Full Chip Erase) trên STM32CubeProgrammer, sau đó trả BOOT0 về 0.
4. Cảm biến góc MPU6050 bị treo cứng Bus I2C khi Robot di chuyển rung lắc
SCL khiến Slave giữ chặt đường SDA ở mức thấp (I2C Bus Lockup).Khắc phục: Giảm chiều dài dây I2C dưới 20cm, dùng trở kéo ngoài 2.2kΩ – 3.3kΩ, cấu hình I2C Timeout trong code để tự động phát 9 xung Clock giải phóng Bus khi phát hiện treo.
5. Động cơ bước NEMA 17 kêu rè đứng yên tại chỗ, không quay
Khắc phục: Dùng đồng hồ VOM thang đo thông mạch xác định đúng 2 cặp cuộn dây; áp dụng thuật toán tăng tốc hình thang (khởi động từ 400 Hz rồi tăng dần lên tần số đích).
6. Cháy nổ IC Driver A4988 / MOSFET cầu H ngay khi cắm giắc nguồn Pin
Khắc phục: Luôn gắn tụ hóa 100µF–220µF / 50V sát chân VMOT – GND để hấp thụ gai áp khi cắm pin; tắt nguồn hoàn toàn trước khi tháo/lắp dây động cơ.
6. Lộ trình Phát triển Kỹ năng Thành viên & Tra cứu Thiết bị Thực hành
Bấm vào từng giai đoạn đào tạo để xem yêu cầu kỹ thuật đầu ra, hoặc tra cứu danh mục linh kiện sẵn có tại phòng Lab CLB.
Làm quen linh kiện, kỹ thuật hàn mạch, đọc sơ đồ nguyên lý và lập trình Arduino cơ bản.
Thiết kế mạch in Altium/KiCad, lập trình thanh ghi/HAL STM32, vẽ cơ khí 3D SolidWorks.
Động học Mecanum/Omni, điều khiển PID đa trục, giao tiếp công nghiệp CAN/RS485.
Chủ trì đề tài NCKH cấp Khoa/Trường, thiết kế hệ thống hoàn chỉnh và hướng dẫn khóa mới.
Danh mục Thiết bị, Vi mạch & Máy đo Phòng Lab
| Thiết bị / Linh kiện | Thông số kỹ thuật | Số lượng | Thao tác |
|---|---|---|---|
| Kit STM32F103C8T6 + Mạch nạp ST-Link V2 | ARM Cortex-M3 72MHz, 64KB Flash, nạp SWD | 15 bộ | |
| Bo mạch STM32F407VET6 Cortex-M4 | 168MHz, FPU phần cứng, 512KB Flash, CAN/FSMC | 06 bộ | |
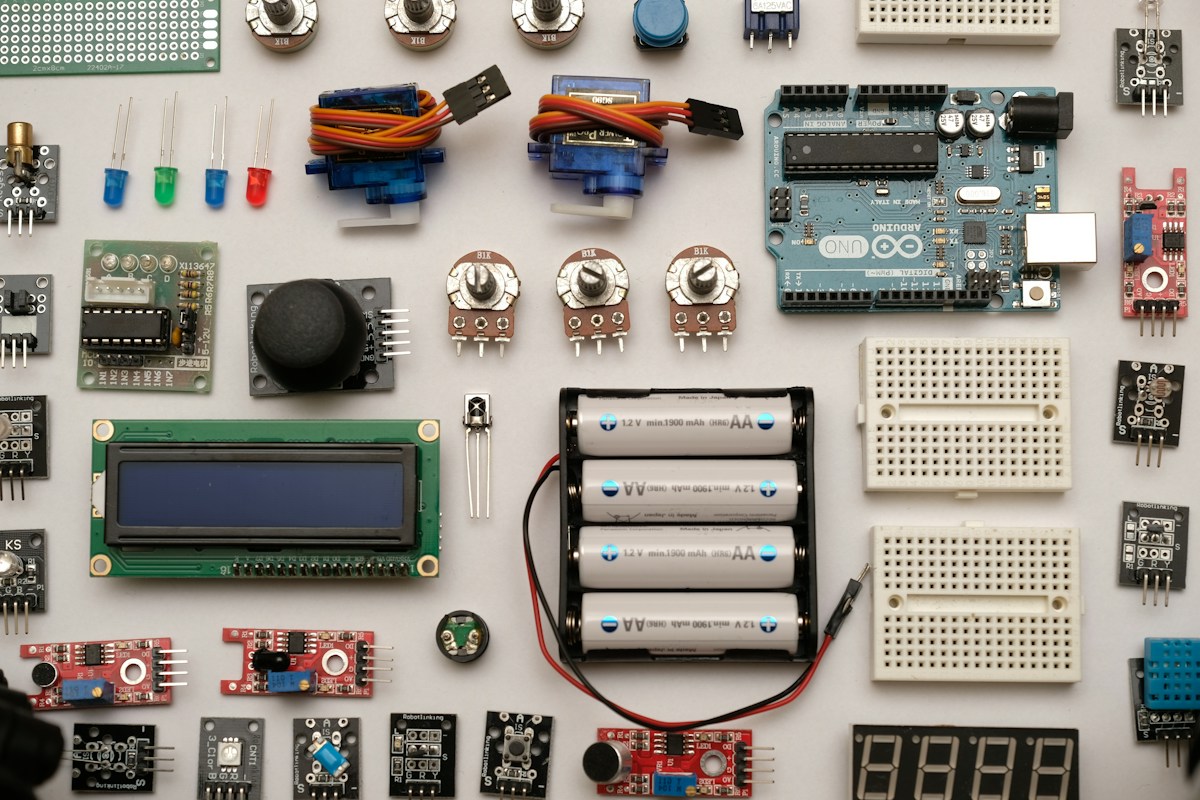
| Bộ Kit Thực hành Arduino UNO R3 + Sensor | ATmega328P, Breadboard, Servo SG90, LCD 1602 | 12 bộ | |
| Module ESP32-WROOM-32D + Tay cầm PS4 | Thu phát Wi-Fi / Bluetooth điều khiển Robot | 08 bộ | |
| Động cơ DC Giảm tốc JGB37-520 (Có Encoder) | 12V – 330 RPM, Encoder Hall 11 xung/vòng | 24 chiếc | |
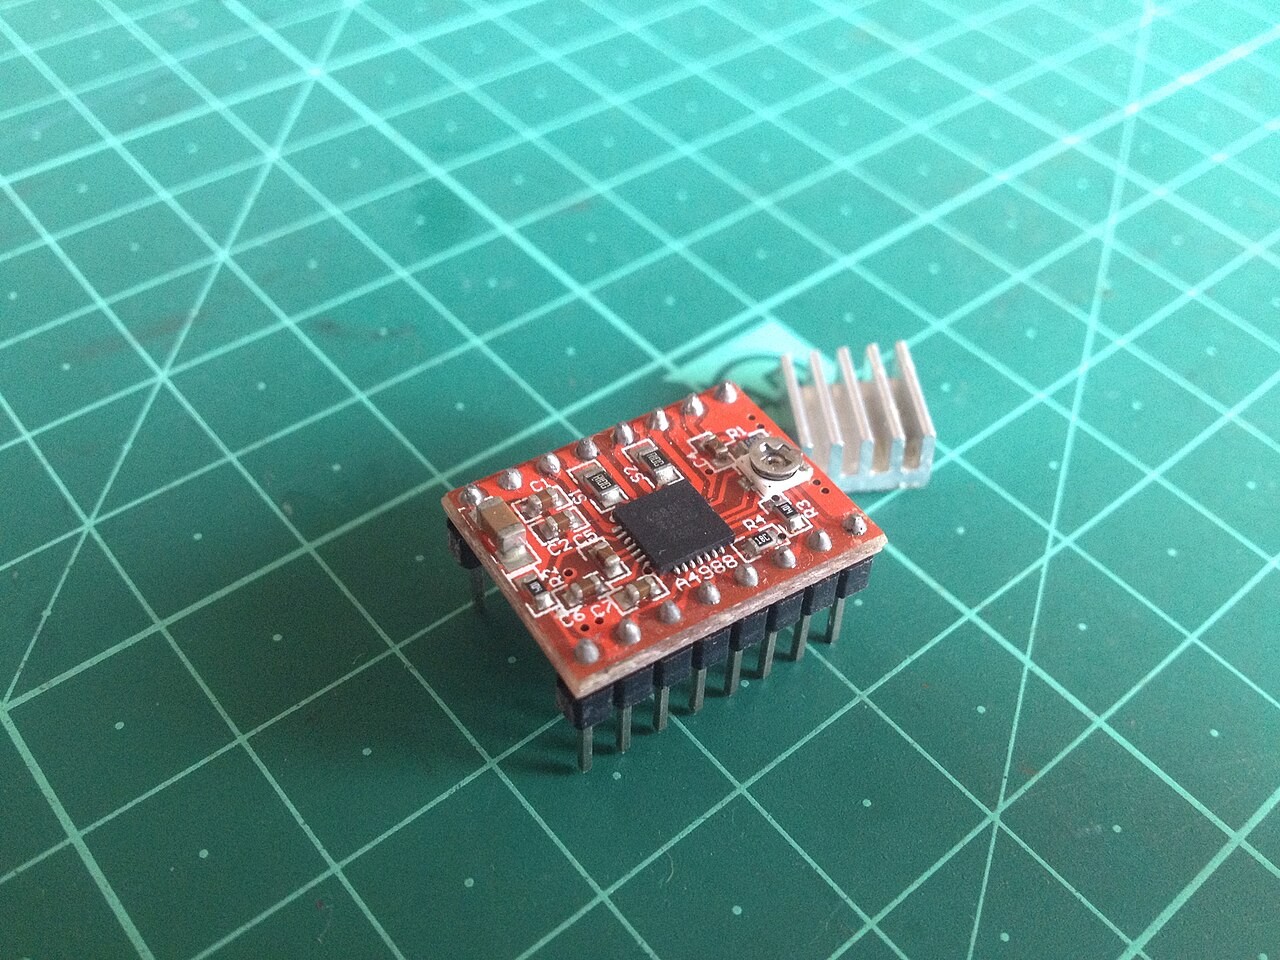
| Driver Động cơ Bước A4988 / TB6600 & NEMA 17 | Điều khiển cơ cấu vít me nâng hạ chính xác | 20 bộ | |
| Mạch Cầu H Công suất BTS7960 43A | 6V–27V, dòng đỉnh 43A điều khiển động cơ lớn | 16 chiếc | |
| Cảm biến Góc IMU MPU6050 & Laser VL53L1X | Gia tốc + Con quay hồi chuyển 6 trục & Đo xa Laser | 14 chiếc | |
| Máy Hiện sóng Số (Digital Oscilloscope) | 2 kênh 100MHz — Đo dạng sóng PWM, I2C, UART | 02 máy (Tại Lab) | |
| Nguồn Đa năng DC Chỉnh áp/dòng & Trạm Hàn | 0–30V / 0–10A & Trạm hàn nhiệt Hakko/Quick | 06 bộ (Tại Lab) |
Phiếu Đăng ký Mượn Linh kiện / Sử dụng Phòng Lab
Thông tin đăng ký được gửi trực tiếp tới Ban Chủ nhiệm & Tổ Quản lý Thiết bị của CLB.