1. Mục tiêu nghiên cứu & thiết kế
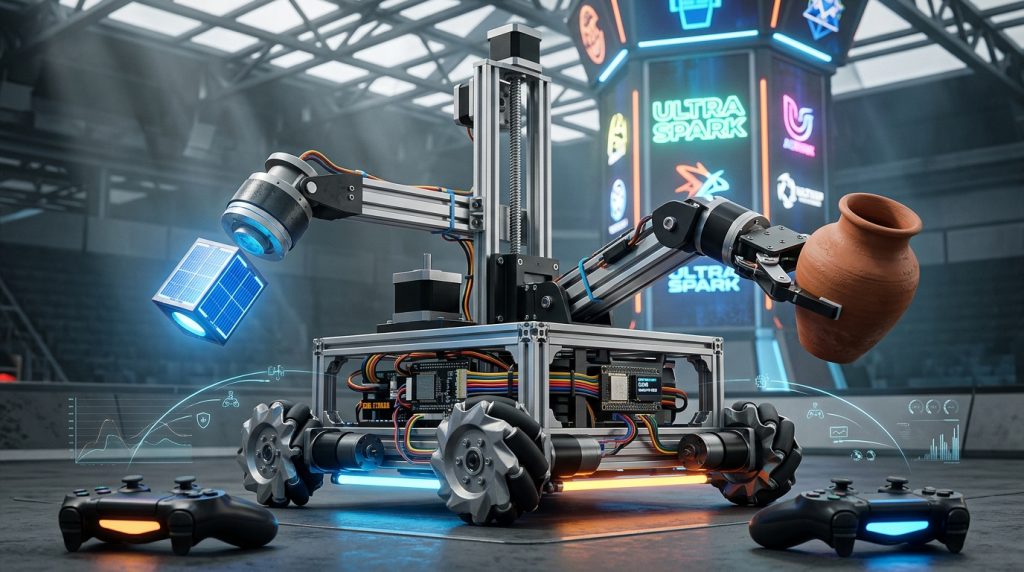
Chuẩn hóa thiết kế khung nhôm định hình 20x20, hệ dẫn động 4 bánh Mecanum độc lập và trục nâng tuyến tính vít me T8 dùng động cơ bước.
2. Kết quả thực nghiệm & sản phẩm đạt được
Hoàn thành bộ thông số kỹ thuật chuẩn, sơ đồ khối mạch nguồn bảo vệ cầu chì 30A và thuật toán điều khiển tay cầm không dây Dual-Driver.
3. Thuyết minh kỹ thuật chi tiết
Đề tài tập trung giải quyết bài toán thiết kế robot thi đấu sinh viên không sử dụng hệ thống khí nén áp suất cao, chuyển sang sử dụng 100% cơ cấu chấp hành điện để đảm bảo an toàn tuyệt đối trong môi trường thực hành đại học.