1. Mục tiêu nghiên cứu & thiết kế
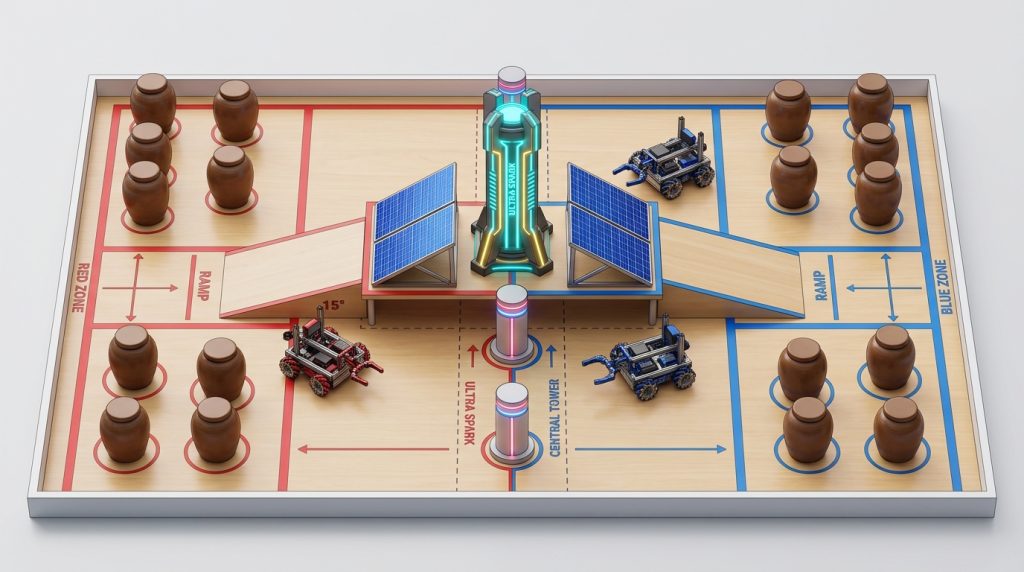
Xây dựng công cụ trực quan hóa sân đấu và kiểm thử điều khiển robot trên nền tảng web giúp sinh viên tiết kiệm thời gian thiết kế trước khi gia công thực tế.
2. Kết quả thực nghiệm & sản phẩm đạt được
Hoàn thiện phiên bản WebGL Studio tích hợp chế độ chỉnh sửa kéo thả 2D/3D và vận hành trực tiếp tại đường dẫn /mo-phong-3d/.
3. Thuyết minh kỹ thuật chi tiết
Dự án xây dựng môi trường mô phỏng trực tuyến chạy trực tiếp trên trình duyệt web, cho phép chuyển đổi linh hoạt giữa góc nhìn 3D phối cảnh và bản vẽ kỹ thuật 2D trực giao.
- Hỗ trợ kéo thả, xoay, thay đổi kích thước và thuộc tính màu sắc của từng cấu kiện trên sân đấu.
- Mô phỏng vật lý chuyển động đa hướng của robot sử dụng 4 bánh xe Mecanum kết hợp cơ cấu nâng hạ trục vít me và tay gắp điện từ.